
遠心ポンプでは、運転中に流量や揚程が低下し、点検した結果としてキャビテーションが疑われることがあります。しかし、性能低下が明確になってから対応するのではなく、その前段階で設備状態の変化を把握できれば、点検や運転条件の確認につなげやすくなります。
キャビテーションを監視するときに利用できる情報は、振動だけではありません。流量、吸込圧力、圧力変動、騒音など、ポンプの流体状態や機械状態に関係する複数のデータがあります。
重要なのは、「振動が大きくなったからキャビテーション」と判断するのではなく、振動・流量・吸込圧力が同時にどのように変化しているかを確認することです。
本記事では、振動・流量・吸込圧力の人工センサーデータを作成し、各センサーを個別に見た場合と、3種類の情報を統合した場合を比較します。最後にRandom Forestを利用し、複数の特徴量から「通常状態」と「キャビテーション兆候状態」という説明用ラベルを分類します。
なお、本記事のセンサーデータ、状態ラベル、モデル性能はすべて説明用の人工データに基づきます。実設備のキャビテーション診断性能や異常判定基準を示すものではありません。
キャビテーションは性能低下が明確になる前に捉えられるか
キャビテーションは、ポンプ内部の局所的な圧力が液体の蒸気圧を下回ることで気泡が発生し、その後の圧力回復によって気泡が崩壊する現象です。進行すると、振動・騒音の増加、性能低下、部材への損傷などにつながる可能性があります(Zhu et al., 2024)。
ポンプのキャビテーション性能を評価する際には、NPSH(Net Positive Suction Head:正味吸込ヘッド)も重要です。NPSH3は、キャビテーションによってポンプ揚程が3%低下するときのNPSHとして使用されます。ただし、その時点ではすでに性能低下が生じているため、設備状態監視では性能低下以外の変化も確認する価値があります(Hydraulic Institute, 2024)。
実際、遠心ポンプのキャビテーション監視では、流量・揚程、圧力脈動、振動、音響など複数の方法が研究されています(Zhu et al., 2024)。
キャビテーションが起きるとポンプでは何が変わるか
キャビテーションによる状態変化は、1種類のセンサーだけに現れるわけではありません。
振動が増えていても、アンバランス、ミスアライメント、機械的な緩み、流体励振など別の原因である可能性があります。流量低下もバルブ操作やプロセス側の需要変化で生じます。また、吸込圧力が低下していても、それだけでキャビテーション発生を断定することはできません。
そのため、各センサーを「キャビテーション判定器」と考えるのではなく、異なる物理状態を表す情報として組み合わせます。
振動だけでキャビテーションを判断しにくい理由
振動はキャビテーション監視で利用される代表的な信号ですが、ポンプの運転条件や他の異常によっても変化します。
例えば高負荷運転では、設備が正常でも振動レベルが高くなる場合があります。逆に、キャビテーションが発生し始めた段階でも、振動RMSだけでは通常状態との分布が重なる可能性があります。
今回の人工データでも、この点を意図的に再現しています。通常状態の一部に高振動条件を含め、「振動が大きければ兆候あり」という単純なルールでは誤判定が発生するデータとしました。
今回のケーススタディ:振動・流量・吸込圧力の人工データ
人工データは1,600個の時間窓から構成し、1窓を2秒、サンプリング周波数を200Hzとしました。
各時間窓には、説明用として「通常状態」または「キャビテーション兆候状態」のラベルを付与しています。
通常状態にも、高負荷による振動増加、バルブ操作を想定した流量低下、一時的な圧力・振動変化などを人工的に混ぜています。一方、キャビテーション兆候状態では、平均的には振動・高周波成分・圧力変動が増え、流量と吸込圧力が低下する傾向を与えました。
ただし、両状態を完全には分離していません。これは、単一のセンサー値だけで簡単に分類できる不自然な人工データにしないためです。
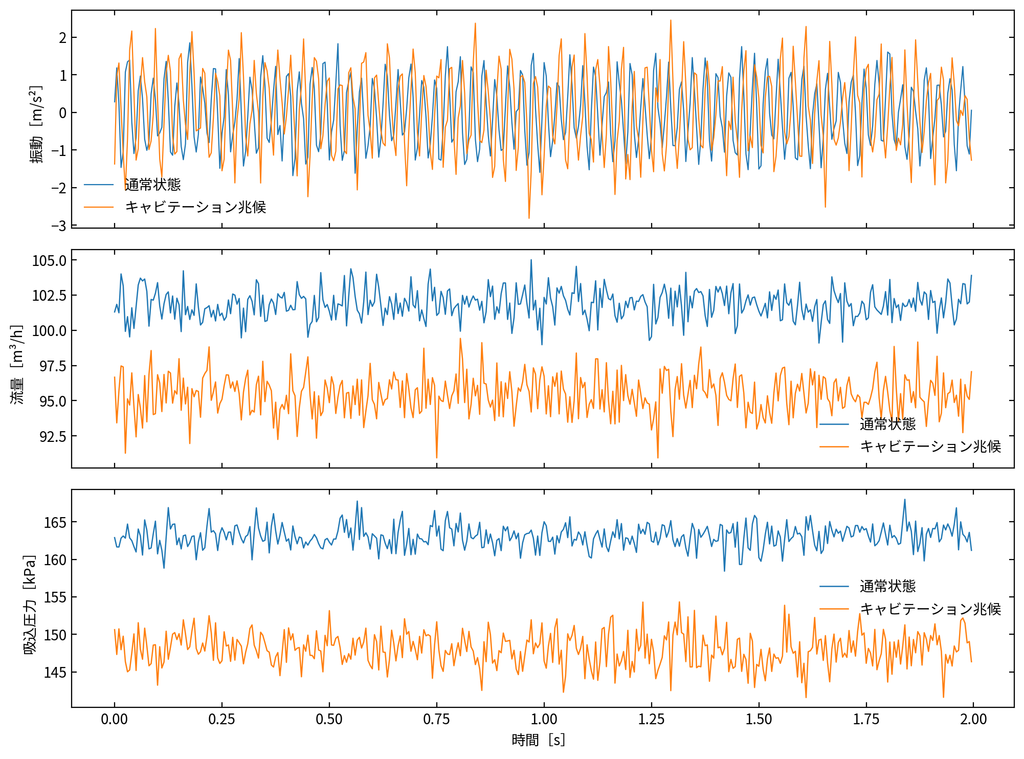
図1では、ほぼ同じ人工運転条件となる2つの時間窓を選んでいます。通常状態では振動RMSが約0.88m/s²、平均流量が約101.9m³/h、平均吸込圧力が約163.1kPaでした。兆候状態の代表窓では、それぞれ約1.08m/s²、95.5m³/h、148.1kPaとなりました。
これらの値は実ポンプの基準値ではなく、マルチセンサー分析を説明するための人工値です。
まず3種類のセンサーを個別に確認する
最初から機械学習へ入力するのではなく、各センサーの特徴がどの程度重なっているかを確認します。
振動については、各2秒窓からRMS、Peak、Crest Factor(クレストファクター)、60~90Hz帯域のパワーを算出しました。
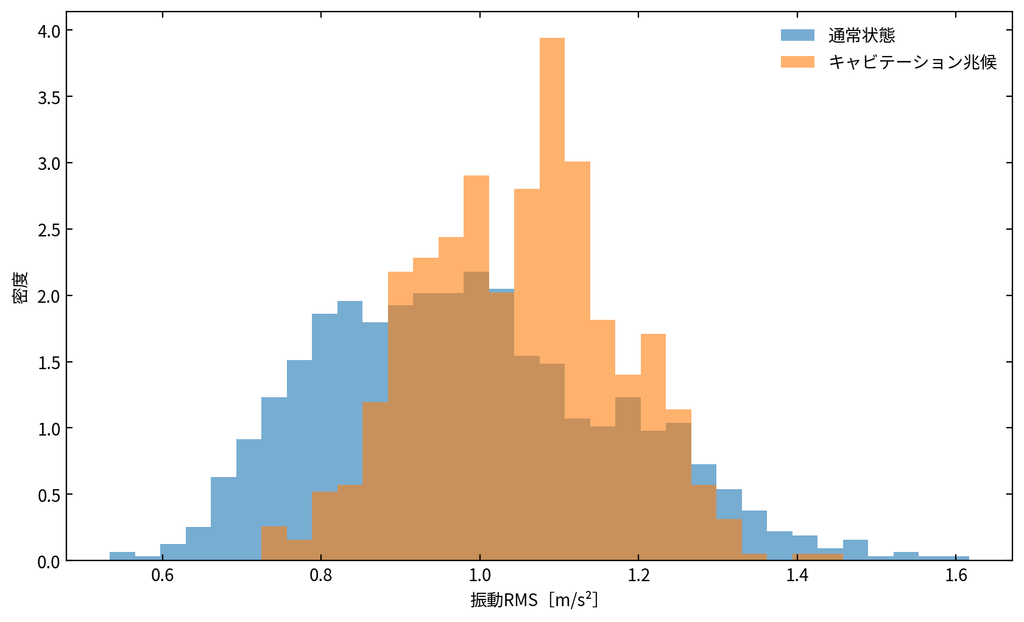
図2では、兆候状態の方が振動RMSの高い領域へ分布する傾向がある一方、通常状態との重なりも残っています。そのため、振動RMSだけに閾値を設定すると、通常状態を異常候補として扱うケースが発生します。
流量からは平均流量と変動係数、吸込圧力からは平均値、標準偏差、5パーセンタイル値を算出しました。
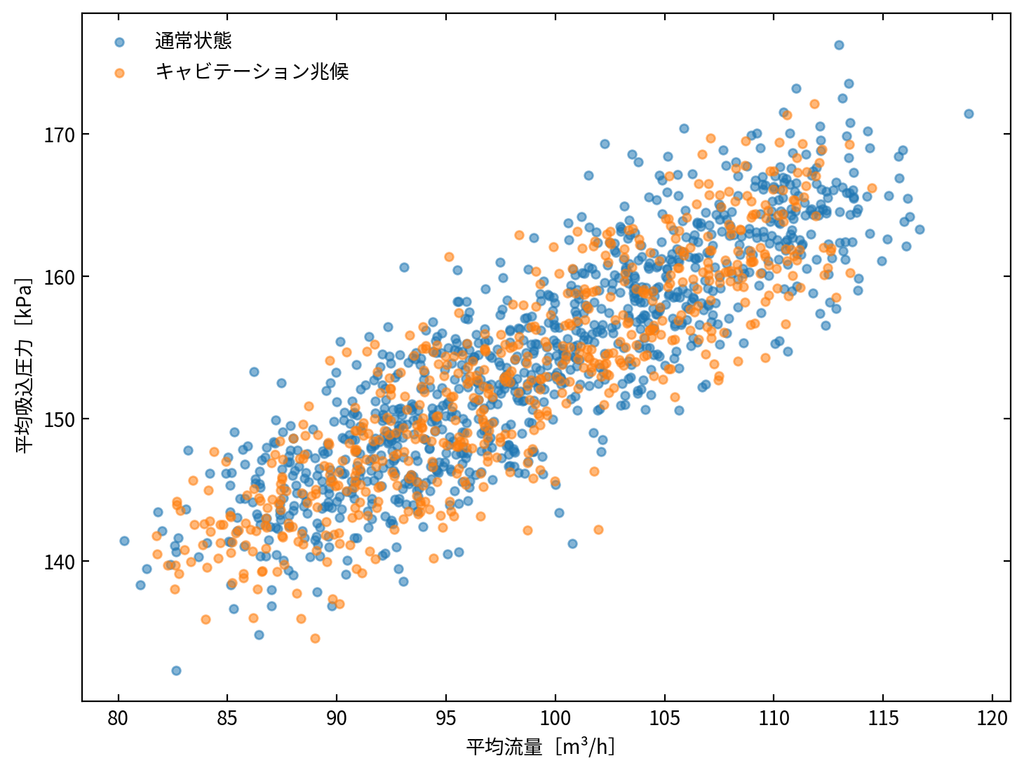
流量と吸込圧力を同時に見ると状態の違いを確認しやすくなりますが、ここでも両群は完全には分離していません。これは正常状態でも運転点やバルブ条件によって流量・圧力が変化するためです。
各センサーから状態を表す特徴量を作る
| センサー | 今回使用した特徴量 | 主に見るもの |
|---|---|---|
| 振動 | RMS、Peak、Crest Factor、60~90Hz帯域パワー | 振動レベル・周波数構成 |
| 流量 | 平均流量、変動係数 | 運転点・流量の不安定化 |
| 吸込圧力 | 平均値、標準偏差、5パーセンタイル | 吸込条件・圧力変動 |
特徴量へ変換する目的は、数十万点のセンサー波形をそのまま人が確認する代わりに、一定時間窓の状態を比較しやすい数値へ要約することです。
実設備では使用する周波数帯、窓長、特徴量の種類はセンサー条件やポンプ仕様によって変わります。今回の60~90Hzという帯域も説明用であり、実設備でキャビテーションを示す一般的な周波数帯ではありません。
3センサーを組み合わせると何が見えるか
単一センサーだけでは状態分布に重なりが残るため、9種類の特徴量をまとめて評価します。
例えば、「振動は高いが流量・圧力は通常範囲」という状態と、「振動が高く、流量が低下し、吸込圧力の変動も大きい」という状態では、設備担当者が確認すべき優先度が異なる可能性があります。
このように複数のセンサーを統合する目的は、1つのセンサーに万能な閾値を設定することではなく、複数の観測結果が整合しているかを見ることです。
Random Forestでキャビテーション兆候の候補を分類する
今回は複数特徴量を統合する一例として、Random Forestを利用しました。
Random Forestは、異なる条件で作られた複数の決定木の結果を組み合わせて分類・回帰を行う手法です(Breiman, 2001)。今回の目的は高度なモデルチューニングではなく、振動・流量・圧力の情報を1つの分類モデルへまとめることです。
人工データの70%を学習用、30%を評価用として分割しました。評価データ480件に対する3センサー統合モデルの結果は、Accuracy 0.929、Precision 0.855、Recall 0.978、F1 0.912でした。
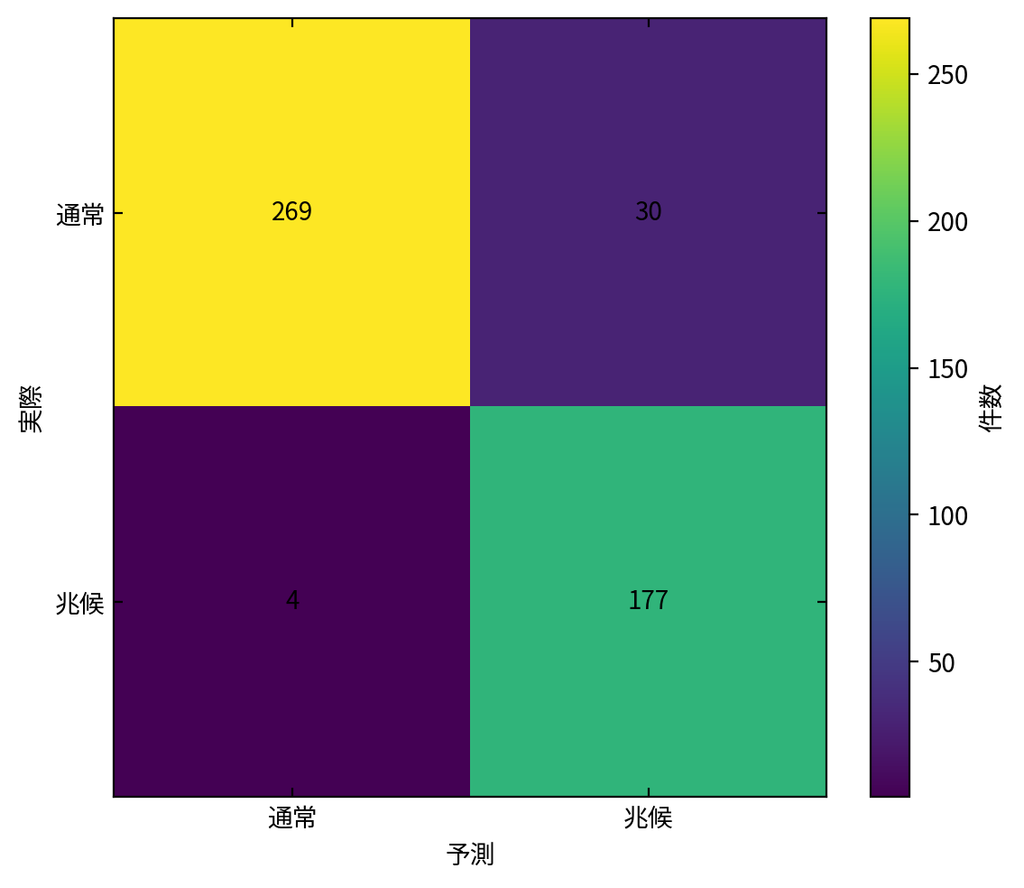
混同行列では、通常状態299件のうち269件を通常と判定し、30件を兆候候補と判定しました。キャビテーション兆候状態181件では、177件を兆候候補、4件を通常と判定しています。
この結果は今回作成した人工データに対する分類結果です。実設備でAccuracy 92.9%やRecall 97.8%が得られることを意味するものではありません。
単一センサーと3センサー統合を比較する
同じ人工データについて、振動だけ、流量だけ、圧力だけを入力したRandom Forestも作成しました。
| 入力データ | Accuracy | Precision | Recall | F1 |
|---|---|---|---|---|
| 振動のみ | 0.838 | 0.725 | 0.917 | 0.810 |
| 流量のみ | 0.896 | 0.799 | 0.967 | 0.875 |
| 圧力のみ | 0.813 | 0.672 | 0.983 | 0.798 |
| 3センサー統合 | 0.929 | 0.855 | 0.978 | 0.912 |
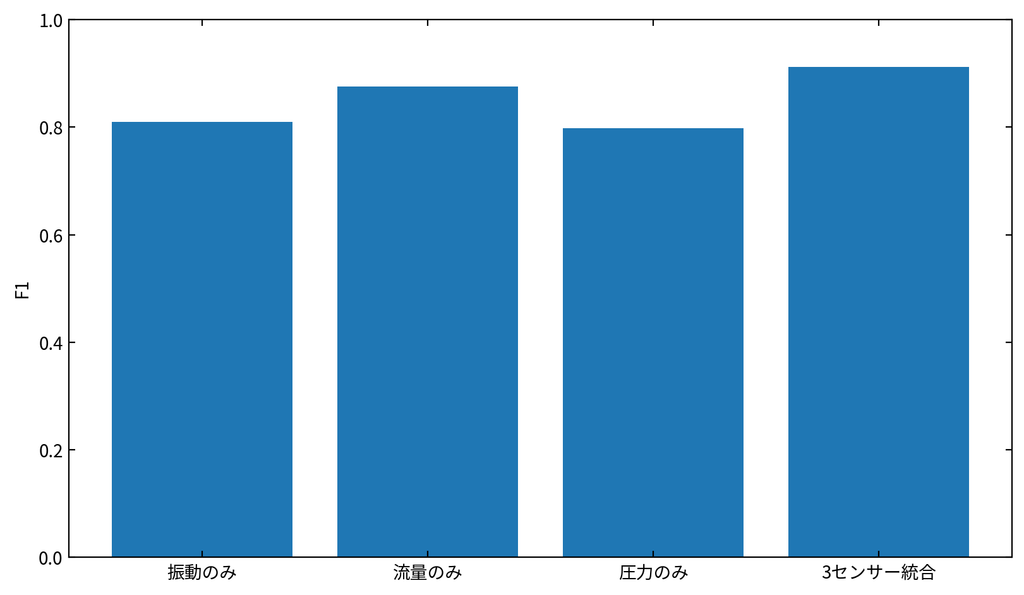
今回の人工条件では、3種類を統合したモデルが最も高いF1となりました。ただし、「3センサーを使えば必ず精度が上がる」という意味ではありません。不要なセンサーや品質の低いデータを追加すれば、むしろ分析を難しくする場合もあります。
特徴量重要度は「原因の寄与率」ではない
Random Forestでは、モデルが分類に利用した特徴量の重要度を確認できます。
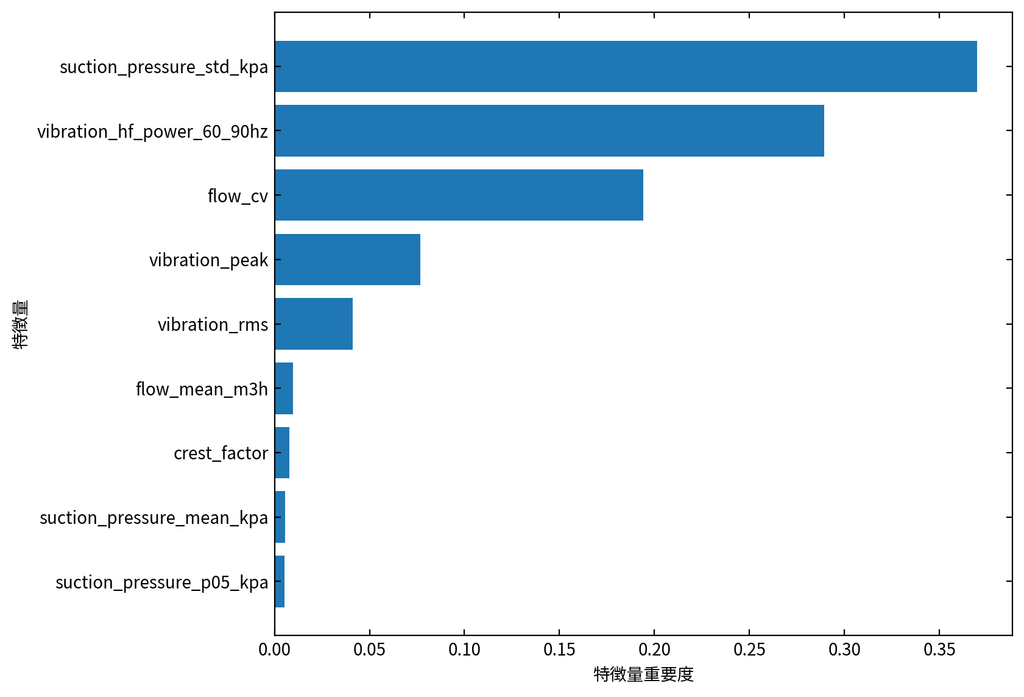
今回の人工データでは、吸込圧力の標準偏差が約0.370、振動の60~90Hz帯域パワーが約0.289、流量の変動係数が約0.194と比較的大きな重要度になりました。
これは人工データ生成時に与えた特徴をモデルが利用した結果です。吸込圧力変動がキャビテーションの37%を引き起こしている、という意味ではありません。特徴量重要度は因果関係や物理的な寄与率を示す指標ではない点に注意が必要です。
モデルが異常と判断してもキャビテーションとは限らない
実設備でモデルが「キャビテーション兆候」と判定したとしても、その結果だけで原因を確定することはできません。
振動増加にはアンバランスやミスアライメント、機械的な緩みなどが関係する場合があります。流量低下にはプロセス側の需要やバルブ開度が影響します。圧力変動もキャビテーション以外の流体現象によって変化することがあります。
したがって、モデルの役割は「原因を自動的に決めること」ではなく、通常運転との違いが複数のデータに表れている時間帯や設備を確認対象として絞ることです。
実設備ではNPSH・運転点・他故障を合わせて確認する
データ分析だけでなく、ポンプの物理条件を確認することも重要です。
| 確認項目 | 確認したい内容 |
|---|---|
| NPSH | NPSHAとメーカーが示すNPSHR、必要なマージンを確認する |
| 液温 | 液体の蒸気圧に影響する条件が変化していないか |
| 回転数 | 回転数変更によって運転点・振動特性が変化していないか |
| バルブ開度 | 流量・吸込条件の変化が操作によるものではないか |
| 吸込側液面 | 液面低下により吸込条件が変化していないか |
| 吸込配管・ストレーナ | 閉塞や圧力損失増加がないか |
| 他故障 | アンバランス、ミスアライメント、軸受等の影響がないか |
| 保全履歴 | 点検・部品交換・異常発生日時とデータを照合できるか |
NPSH3は、キャビテーションによる揚程3%低下を基準とした指標です。一方、NPSH3と同等のNPSHAで運転すればキャビテーションが存在しない、という意味ではありません。Hydraulic Instituteも、信頼性を確保するにはポンプ・用途に応じたNPSHマージンを考慮する必要があるとしています。
また、振動・流量・圧力で取得周期が異なる場合は、分析前に時刻を同期する必要があります。振動が200Hzで、流量が1秒ごと、圧力が10秒ごとというような場合、単純に行番号を合わせるだけでは同じ設備状態を比較できません。
まず1台のポンプデータから確認する
キャビテーション監視を検討するとき、最初からプラント内すべてのポンプへ新しいシステムを導入する必要はありません。
- 対象ポンプを1台選ぶ
- 振動・流量・圧力等の既存データを確認する
- 各センサーの取得周期と時刻同期を確認する
- 通常運転時のデータを可視化する
- 過去の異常・性能低下時データがあれば比較する
- 一般的な特徴量で状態差を確認する
- NPSH、液温、回転数、バルブ状態等と照合する
- 既存データで不足する情報を整理する
振動、流量、圧力がすでに取得されている場合は、新しいセンサーや高度なAIシステムを追加する前に、まずそれぞれのデータを同じ時間軸へ整理し、通常運転時との違いを確認する方法があります。
モデルを作ること自体ではなく、「点検する」「運転条件を確認する」「追加計測する」といった現場の次の行動へつなげられるかを基準に分析を設計することが重要です。
まとめ
ポンプのキャビテーション兆候を確認するとき、振動だけ、流量だけ、圧力だけで原因を判断することは容易ではありません。それぞれのセンサーは異なる設備状態を観測しているため、同じ時間軸で組み合わせて見ることで、通常運転との違いをより多面的に確認できます。
今回の人工例では、振動・流量・吸込圧力から9種類の特徴量を作成し、Random Forestで統合しました。人工データ上では単一センサーモデルより3センサー統合モデルのF1が高くなりましたが、これは実設備の診断精度を保証する結果ではありません。
実設備では、NPSH、液温、回転数、バルブ開度、吸込配管、センサー位置、保全履歴などを合わせて確認し、分析結果とポンプの物理状態を切り離さないことが重要です。
SCI総合研究所株式会社のMIRASENTでは、「振動データはあるが原因を切り分けられない」「流量・圧力データも取得しているが別々に監視している」「既存データからキャビテーションと整合する状態変化を確認できるか検討したい」といった段階から相談できます。
既存の振動・流量・圧力データ、ポンプ仕様、運転条件、取得周期、保全履歴等を確認しながら、現在のデータで可能な分析、追加計測の必要性、状態監視の進め方を整理します。
参考文献
- Zhu, Y. et al. 2024. Research Progress on Identification and Suppression Methods for Monitoring the Cavitation State of Centrifugal Pumps. Water. Vol. 16. Issue 1. Article 52. https://doi.org/10.3390/w16010052
- Breiman, L. 2001. Random Forests. Machine Learning. Vol. 45. Issue 1. pp. 5-32. https://doi.org/10.1023/A:1010933404324
- Hydraulic Institute. 2024. Pump Principles – Centrifugal Mixed and Axial Flow. HI Data Tool. https://datatool.pumps.org/pump-fundamentals/pump-principles.html