
設備の状態監視を検討するとき、振動センサーや温度センサーを追加する方法がまず思い浮かびます。しかし、既存設備ではセンサーの取付場所、配線、停止工事、設備環境、費用などの理由から、新しいセンサーを簡単には追加できないことがあります。
一方、モーターを使用している設備では、PLCやインバータ、設備監視システム等に電流値がすでに保存されている場合があります。こうした既存データは、設備状態を直接診断するものではありませんが、通常時との違いを確認するための手掛かりになる可能性があります。
既存の電流データがある場合は、新しいセンサーを追加する前に、「現在のデータから何が確認できるか」を整理することが、設備状態監視を始める一つの方法です。
本記事では、1分間隔で記録された人工的なモーター電流ログを使い、電流値、移動平均、移動標準偏差、通常状態からの乖離を表す異常スコアを順番に確認します。
なお、本記事の数値・グラフはすべて説明用に生成した架空データです。実設備の異常判定基準や故障閾値を示すものではありません。
振動センサーを追加しにくい設備で既存の電流データを使えるか
モーター、ポンプ、ファン、コンプレッサー、搬送設備などでは、設備状態を継続的に確認したい一方、対象設備へ新しいセンサーを追加することが難しい場合があります。
そこで最初に確認したいのが、すでに取得しているデータです。例えばPLCにモーター電流、運転・停止状態、回転数、負荷等が保存されていれば、それらを設備状態の変化を見る材料として利用できる可能性があります。
モーター電流を利用した状態監視には、Motor Current Signature Analysis(MCSA:電流徴候解析)と呼ばれる技術分野があり、電流信号を利用した電気的・機械的な異常診断が研究・実用化されてきました(Thomson and Fenger, 2001; Niu et al., 2023)。
ただし、「電流が変化した=設備が故障した」とは判断できません。モーター電流は負荷や回転数、制御条件等によっても変わります。そのため、まずは故障診断ではなく、「普段と比べて状態が変化しているか」を確認するところから始めます。
モーター電流から分かること・分からないこと
例えば一定負荷で運転しているモーターで、通常は12A前後だった電流値が長期間かけて上昇している場合、何らかの運転状態や設備状態が変化した可能性を考えるきっかけになります。
しかし、その原因が摩耗なのか、負荷増加なのか、工程条件の変更なのか、モーターそのものの問題なのかは、電流値だけでは判断できません。
したがって電流データは、「原因を直接答えるデータ」というより、「通常状態との違いを把握し、確認が必要な設備や期間を絞るデータ」として考える方が実務上扱いやすくなります。
既存の電流ログと高頻度な電流波形は分けて考える
ここで注意したいのが、PLC等へ1分間隔で保存された電流値と、高頻度で取得した生の電流波形は、同じ「電流データ」でも持っている情報が異なることです。
MCSAでは電流の周波数スペクトルや時間周波数特性等を利用します(Niu et al., 2023)。そのため、1分ごとの平均電流しか保存されていない場合、そのデータから高周波の電流波形を復元して同じ解析を行うことはできません。
一方、低頻度ログであっても、平均レベル、ばらつき、長期的なトレンド、通常状態との差などを確認することはできます。今回のケーススタディでは、まずこちらを対象にします。
今回のケーススタディ:1分間隔の人工電流データ
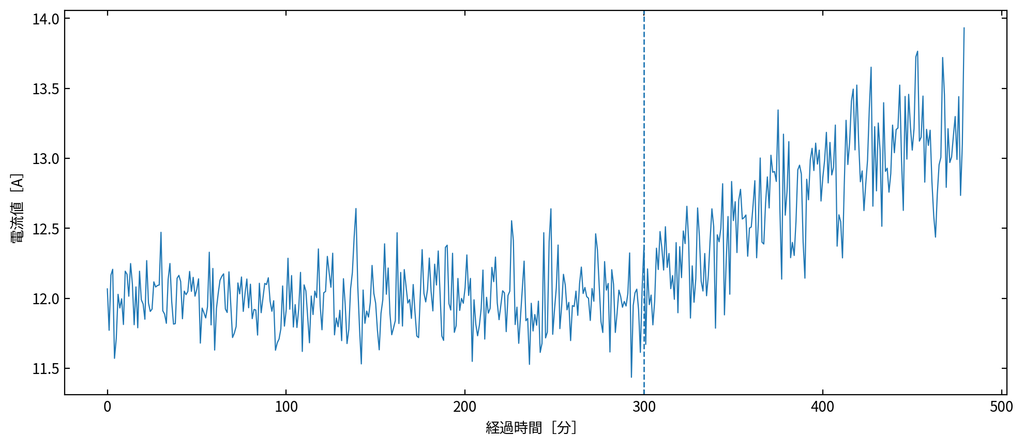
一定負荷で運転している設備を単純化し、8時間分、480点の人工電流データを生成しました。
- 記録間隔:1分
- 通常状態の電流:約12.0A
- 0~300分:平均電流がほぼ一定
- 300~420分:平均電流が徐々に上昇
- 420分以降:約13.1A付近
- 後半では電流値のばらつきもわずかに増加
これは故障現象を再現したデータではありません。「電流レベルと変動幅が徐々に変化したとき、低頻度ログからどのように状態変化を確認できるか」を示すための人工例です。
電流値をそのまま見るだけでは変化を判断しにくい
図1では300分以降に電流値を徐々に増加させています。しかし、毎分の値にはランダムな変動も含まれているため、生データだけでは「どの時点から基準状態が変わったのか」を判断しにくくなります。
実設備でも同様に、測定ノイズや短時間の負荷変化によって電流値は上下します。そこで、短期的な変動をならしながら長期傾向を見る方法として移動平均を利用します。
移動平均で緩やかな状態変化を見る
今回は20分の移動平均を計算しました。各時点について直近20分間の電流値を平均することで、1分ごとの細かな上下動を抑え、中心的な電流レベルの変化を確認します。
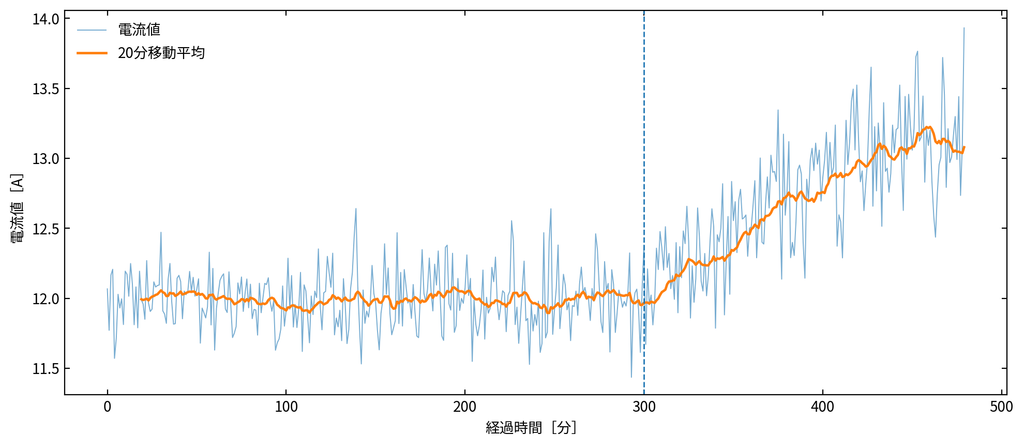
今回の人工データでは、基準期間における20分移動平均の平均は約11.99Aでした。420分以降では約13.08Aとなり、細かなノイズを残した生データよりも緩やかな変化を確認しやすくなっています。
ただし、20分という窓幅自体に一般的な正解があるわけではありません。短すぎれば細かな変動を多く残し、長すぎれば変化を平滑化しすぎます。実設備では設備の運転周期や点検目的に応じて考える必要があります。
電流の変動幅も合わせて確認する
平均値だけでなく、一定区間における電流値のばらつきも確認します。今回は20分移動標準偏差を計算しました。
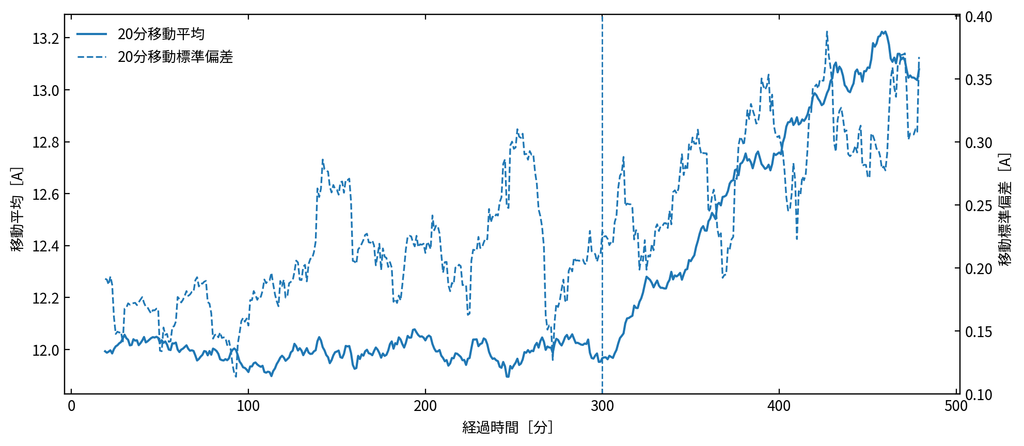
人工データでは、基準期間の20分移動標準偏差平均は約0.194A、420分以降では約0.320Aとなりました。
このように「平均電流が変わったか」だけでなく、「電流値の変動幅が変わったか」を合わせて見ることで、1つの値だけを見る場合より状態変化を複数の側面から確認できます。
もちろん、実設備でばらつきが増えた原因が設備劣化とは限りません。製品や処理量、負荷変動、運転モード変更などでも変化するため、工程情報との照合が必要です。
通常状態との差を異常スコアで確認する
移動平均と移動標準偏差を別々に監視するだけでも状態は確認できますが、設備数が増えると複数指標を毎回目視することは難しくなります。
そこで今回は、最初の240分を基準期間とし、20分移動平均と20分移動標準偏差が基準状態からどの程度離れたかを1つの異常スコアへまとめました。
基準値には平均値ではなく中央値を使用し、ばらつきにはMAD(Median Absolute Deviation:中央絶対偏差)を利用しています。中央値・MADは、一部に大きな値が混じった場合でも影響を受けにくい指標です。
移動平均と移動標準偏差それぞれの基準状態からの乖離を標準化し、その距離を統合した後、グラフ上で扱いやすいよう対数圧縮したものを今回の異常スコアとしました。
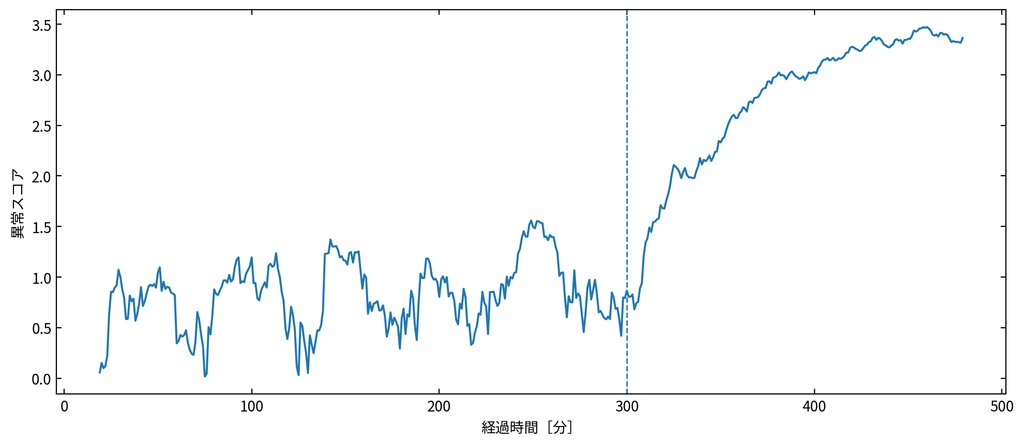
人工データでは、基準期間の異常スコア平均は約0.77、420分以降では約3.35となりました。状態変化を人工的に大きくしたため、後半ほど基準状態から離れていることがスコアにも表れています。
ここで重要なのは、3.35という値を設備共通の警報基準として使わないことです。今回のスコアは、この人工データの基準期間からの相対的な距離を示しているだけです。
異常スコアが高くても故障とは限らない
異常スコアは、故障確率ではありません。また、スコアが高い理由がモーターや軸受の劣化とは限りません。
例えば、生産量が増えて負荷が高くなれば、正常な設備でも電流値は上昇する可能性があります。インバータの運転条件、回転数、設備の起動・停止、製品条件等によってもデータは変わります。
そのため、異常スコアが上昇した場合は、「故障した」と結論付けるのではなく、運転条件、負荷、保全履歴、現場点検結果等を確認するためのきっかけとして利用します。
実設備では運転条件・負荷をどう扱うか
今回の人工データでは一定負荷を想定しました。しかし、実際の製造設備では負荷条件が変化するケースが少なくありません。
MCSAにおいても、負荷条件は電流スペクトルの特徴へ影響するため、診断時に考慮すべき要因として扱われています(Thomson and Fenger, 2001)。
| 確認項目 | 確認したい内容 |
|---|---|
| 運転・停止 | 停止時や起動時の電流を通常運転と混在させていないか |
| 負荷 | 処理量や生産量の違いで電流値が変わっていないか |
| 回転数 | 可変速運転による電流特性の違いがないか |
| 制御条件 | インバータ設定や運転モードの変更がないか |
| 保全履歴 | 整備・部品交換・故障日時とデータ変化を照合できるか |
| 取得周期 | 確認したい現象に対して十分な時間分解能があるか |
例えば複数の負荷条件がある設備なら、条件ごとに基準状態を分ける、負荷情報と合わせて比較する、といった対応が考えられます。
電流データだけでは足りない場合に追加計測を考える
既存電流ログを分析した結果、「状態変化らしき傾向はあるが原因を切り分けられない」「1分間隔では確認したい現象に対して粗すぎる」と分かる場合もあります。
この場合は、高頻度の電流波形を追加取得する、振動や温度を測定する、回転数や負荷情報を記録するなど、判断に必要なデータを追加します。
重要なのは、最初から多くのセンサーを導入することではなく、既存データで確認できない情報が何かを整理したうえで追加計測を考えることです。
まず1設備の既存データから確認する
モーター電流を設備保全へ活用したい場合、まず対象設備を1台程度に絞り、現在保存されているデータを確認します。
- 電流データの取得周期と保存期間を確認する
- 運転・停止、負荷、回転数等の関連情報があるか確認する
- 時系列グラフで長期的な傾向を見る
- 移動平均・変動幅を確認する
- 通常期間を決め、通常状態との差を見る
- 保全履歴や現場点検結果と照合する
- 既存データで不足する情報を整理する
この流れで確認すると、「既存データだけで継続監視できそうか」「高頻度の電流計測が必要か」「振動・温度等を追加した方がよいか」を判断しやすくなります。
設備状態監視では、モデルを作ること自体ではなく、分析結果から「点検する」「監視を続ける」「追加計測する」といった次の行動を選べることが重要です。
まとめ
モーター電流が既存の設備ログとして保存されている場合、振動センサー等を追加する前に、そのデータから状態変化を確認できるか検討できます。
今回の人工例では、生の電流値だけでなく20分移動平均と移動標準偏差を確認し、さらに基準期間との差を異常スコアとして整理しました。これにより、ノイズを含む時系列データから緩やかな状態変化を見やすくできます。
一方、電流値は負荷や回転数、制御条件等にも影響されます。また、低頻度ログとMCSA等で利用する高頻度の電流波形では、確認できる情報が異なります。
SCI総合研究所株式会社のMIRASENTでは、「振動センサーを追加しにくいが電流ログはある」「現在の電流データを設備保全に利用できるか確認したい」「既存データで足りるのか追加計測が必要なのか整理したい」といった段階から相談できます。
既存データ、設備条件、取得周期、運転条件、保全履歴等を確認しながら、現在のデータで可能な分析と、不足する場合の追加計測、状態監視の進め方を整理します。
参考文献
- Thomson, W. T. and Fenger, M. 2001. Current Signature Analysis to Detect Induction Motor Faults. IEEE Industry Applications Magazine. Vol. 7. Issue 4. pp. 26-34. https://doi.org/10.1109/2943.930988
- Niu, G. et al. 2023. Motor Fault Diagnostics Based on Current Signatures: A Review. IEEE Transactions on Instrumentation and Measurement. Vol. 72. Article No. 3520919. https://doi.org/10.1109/TIM.2023.3285999